


• 使用NSK 的核心技术,利用连杆式悬架和钟摆结构,开发了保持姿态和避震功能等独特技术。
• 即使在维护不善的凹凸不平地面上也能平稳地搬运货物,有助于在难以使用机器人的室外环境中实现自动化搬运货物。
日本精工株式会社(以下简称NSK)针对服务机器人的平台,开始了室外行驶机器人的开发。本开发把与搬运相关的3个基本功能进行集成,有助于包括服务业在内的各行各业实现搬运操作自动化。
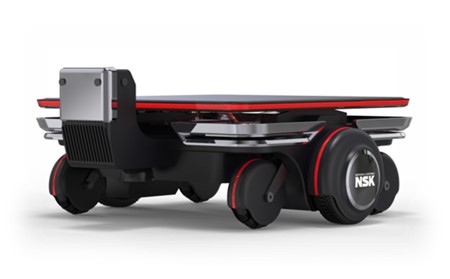
室外行驶机器人




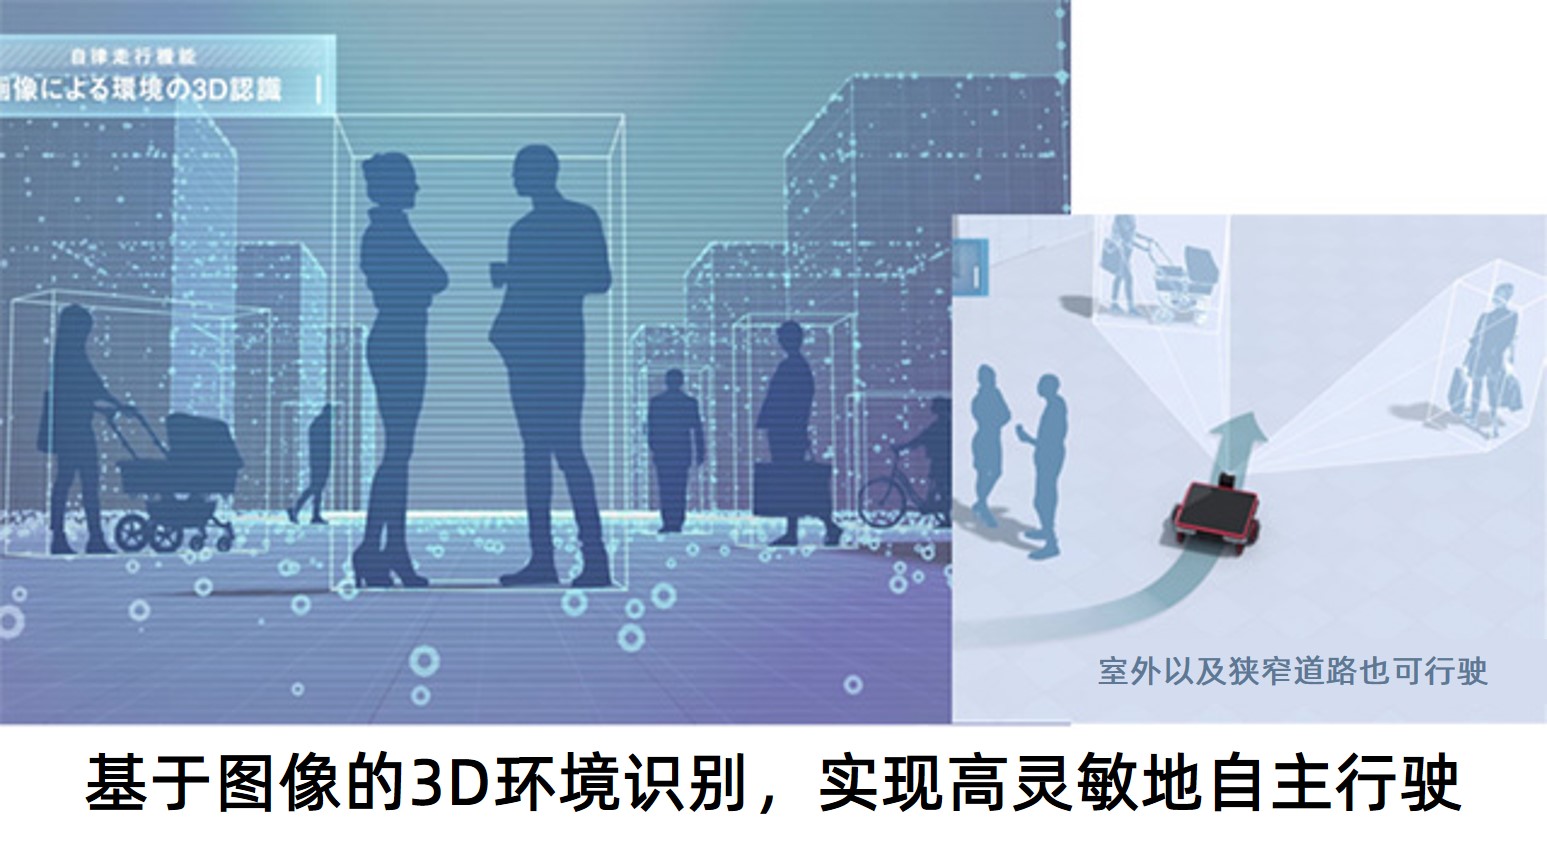
• 在低底盘机身中集成了室外行驶、平稳搬送和自主行驶三大基本功能。
• 使用NSK 的核心技术,利用连杆式悬架和钟摆结构,开发了保持姿态和避震功能等独特技术。
• 即使在维护不善的凹凸不平地面上也能平稳地搬运货物,有助于在难以使用机器人的室外环境中实现自动化搬运货物。
日本精工株式会社(以下简称NSK)针对服务机器人的平台,开始了室外行驶机器人的开发。本开发把与搬运相关的3个基本功能进行集成,有助于包括服务业在内的各行各业实现搬运操作自动化。
室外行驶机器人
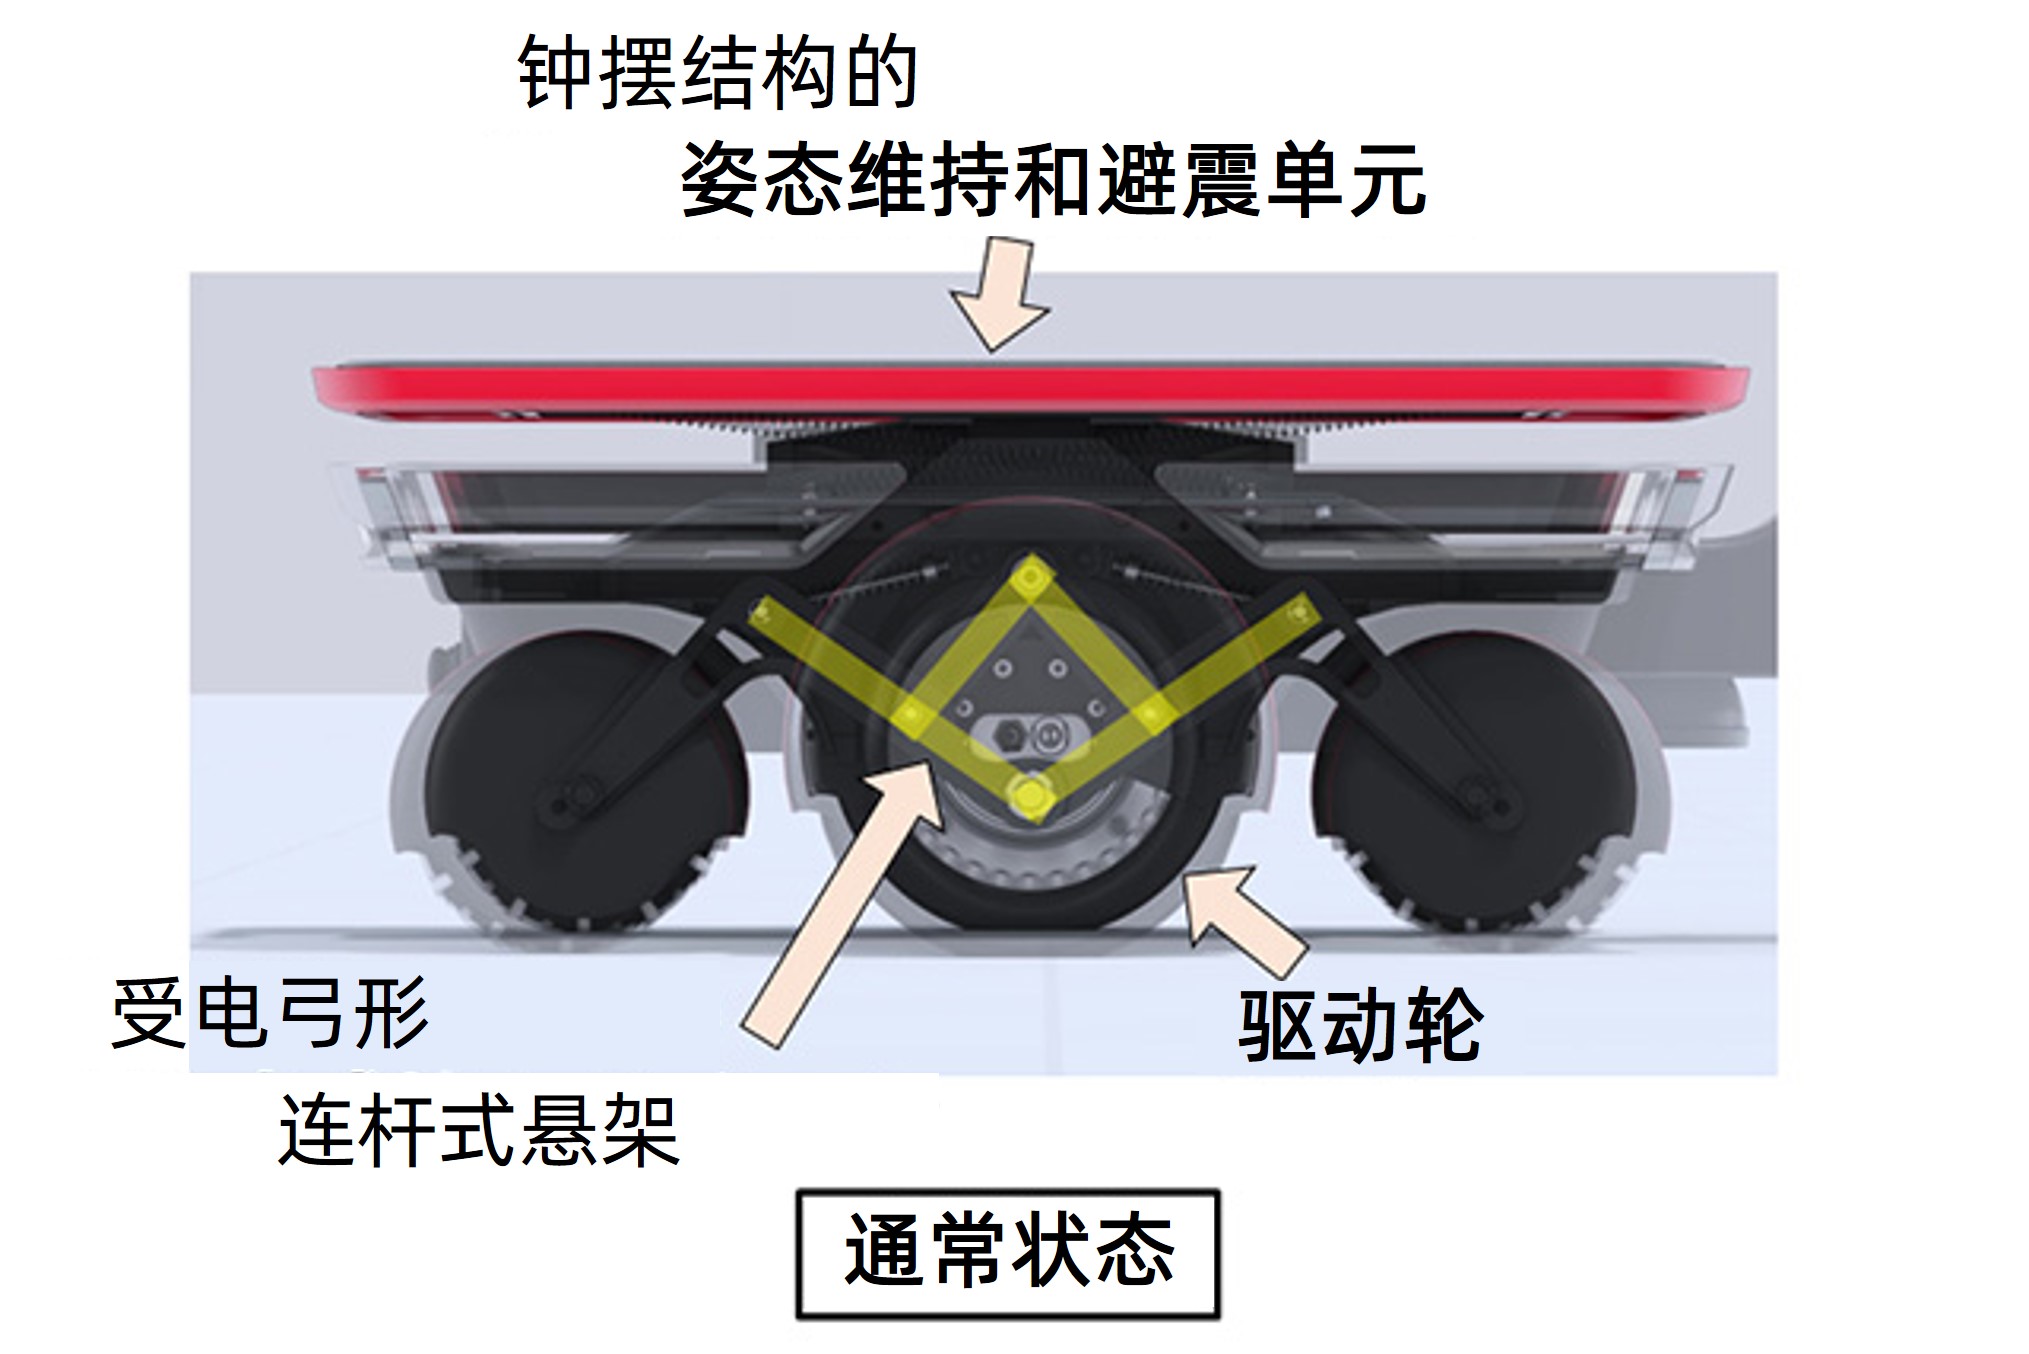
• 单侧的三个轮子以受电弓形连杆式悬架装置的形式配置(专利申请中*1),确保驱动轮与地面相接触。可在凹凸不平路面和最大50 毫米的台阶上行驶。
• 通过在驱动轮上使用直驱电机*2,减轻摩擦,并实现静音性。
2.平稳搬送功能
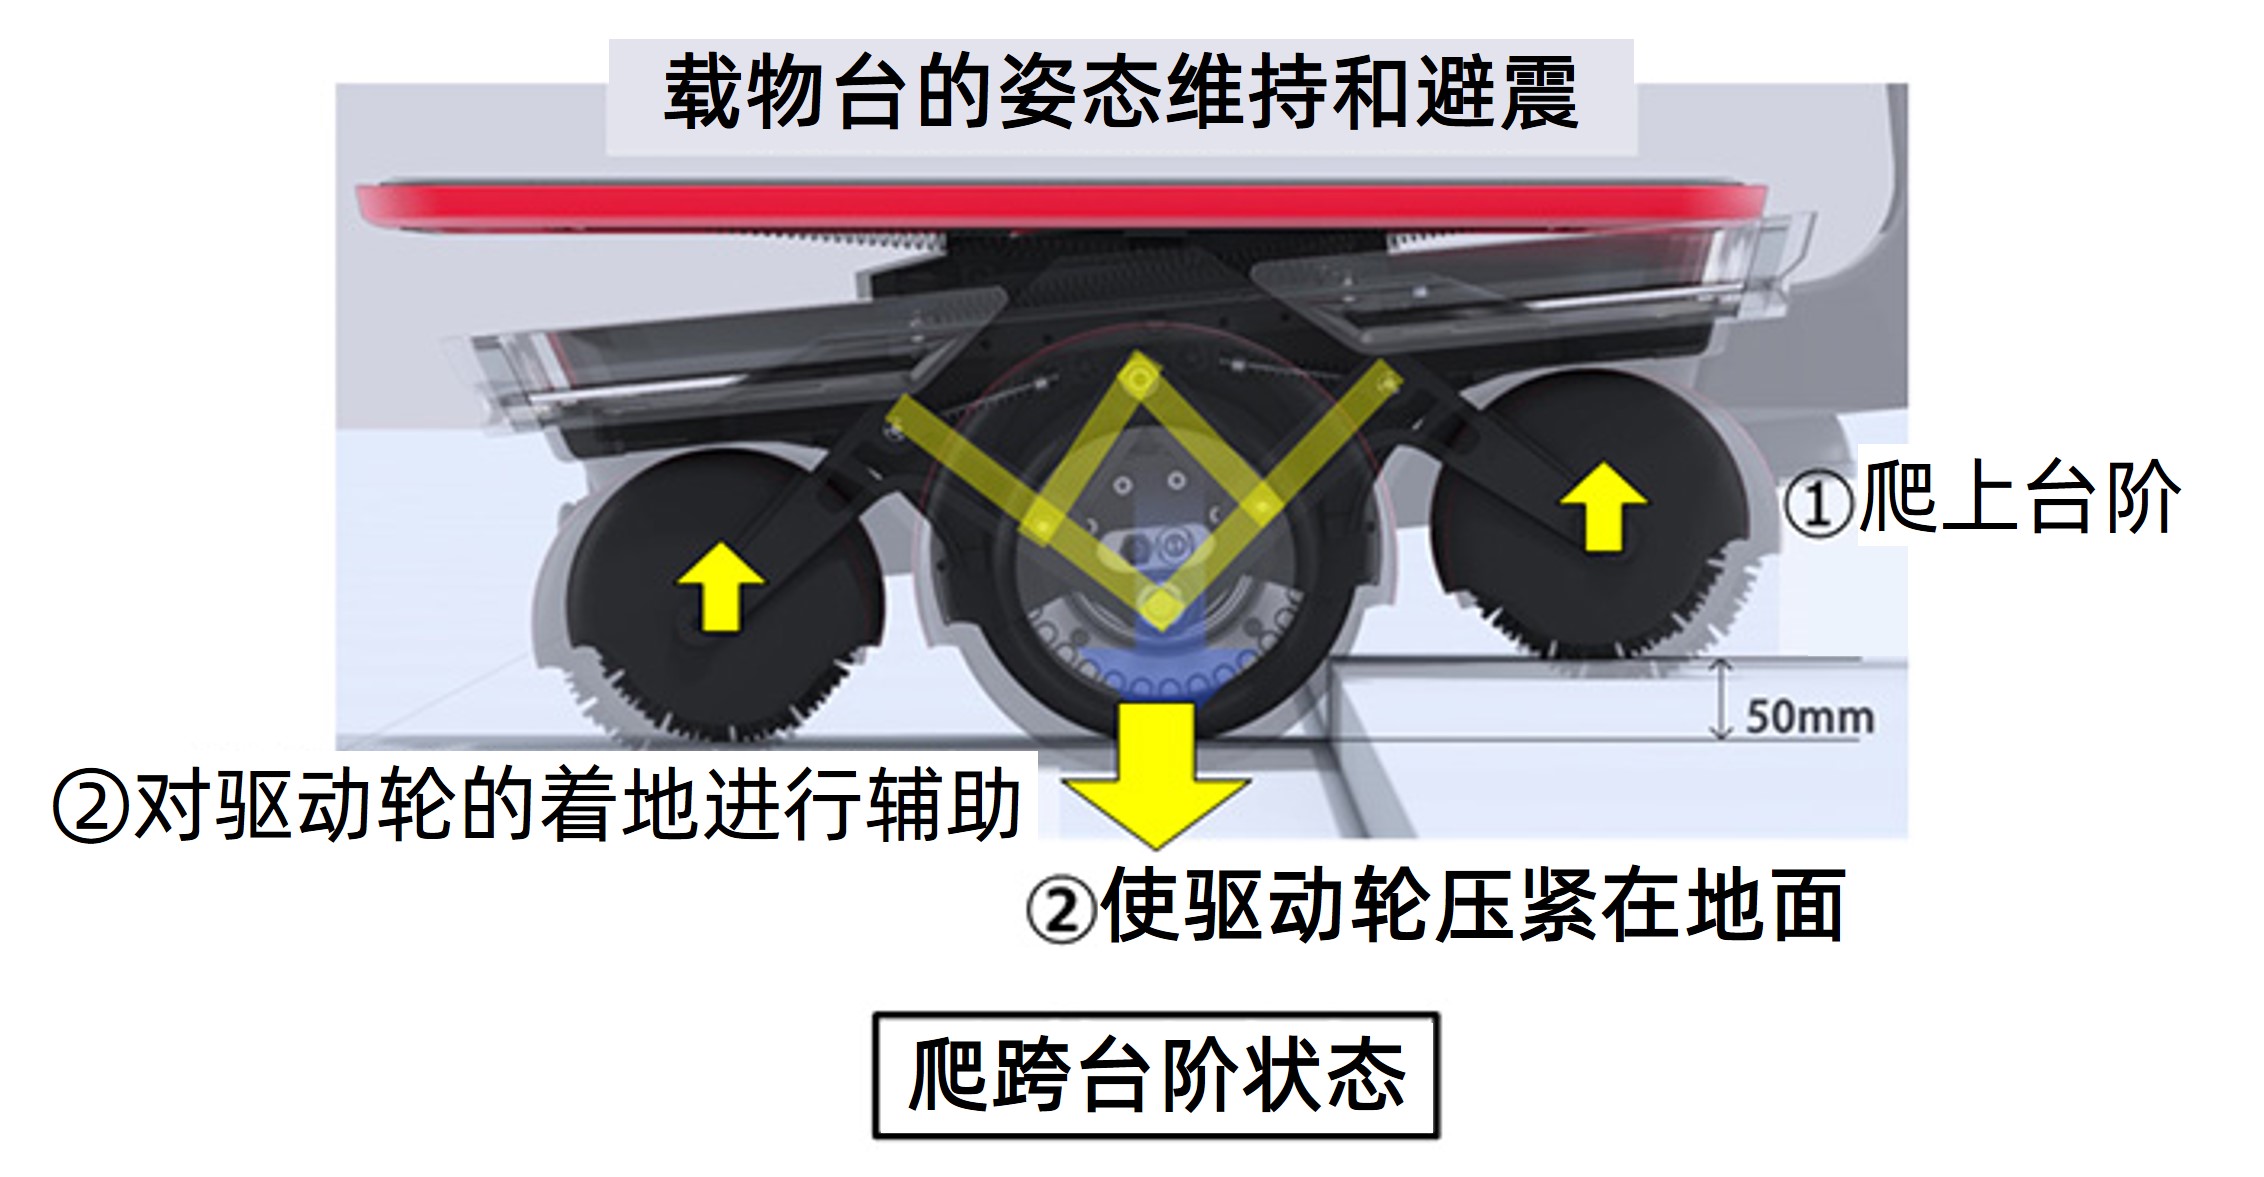
• 钟摆结构的姿态维持避震单元(专利申请中)。在最大10°的斜坡或台阶升降时,不仅能抑制货物的姿态变化,还能减轻加减速的冲击。由此可以搬运食品等易碎物品。
• 通过车身的低底盘化(312mm),可降低载荷的重心,强化行驶时车身的稳定性。
今后的目标
通过分析服务机器人制造商和用户面临的课题,提出使用本机器人平台的解决方案,并开始实机验证。并准备通过悬架和姿态维持避震单元的变化调整,开发满足客户现场需求的车身。目标是在 2025 年将其推向市场。
该产品实现了在与人共存的环境中,轻松搬运物品的功能,有助于简化现场作业,从而节省时间创造新的价值。今后,NSK不仅提供商品,还将进一步提升为客户的 “分析问题和解决方案”的能力。
• *1 与东京都立产业技术研究中心共同申请
• *2 不使用齿轮等减速器直接驱动的电动机

